Senior ML & robotics research engineer. Building learning-based systems for autonomous driving and embodied AI.
My research spans autonomous driving, embodied AI, robot learning, and intelligent agents. I am especially interested in building learning-based systems that remain useful outside carefully controlled settings.
Autonomous Driving
TruckDrive: Long-Range Autonomous Highway Driving Dataset Filippo Ghilotti*, Edoardo Palladin*, Samuel Brucker*, Adam Sigal*, Mario Bijelic*, and Felix Heide IEEE/CVF Conference on Computer Vision and Pattern Recognition (CVPR), 2026 475k synchronized multimodal scenes, with perception benchmarks extending to 1 km. *Equal contribution. Project Paper
Embodied AI & Robust Manipulation
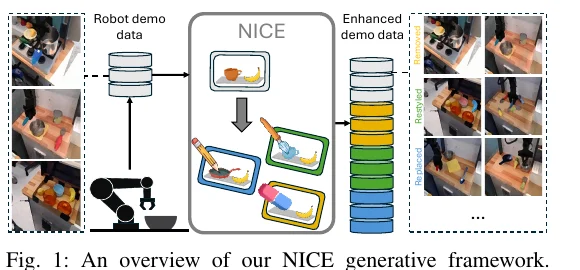
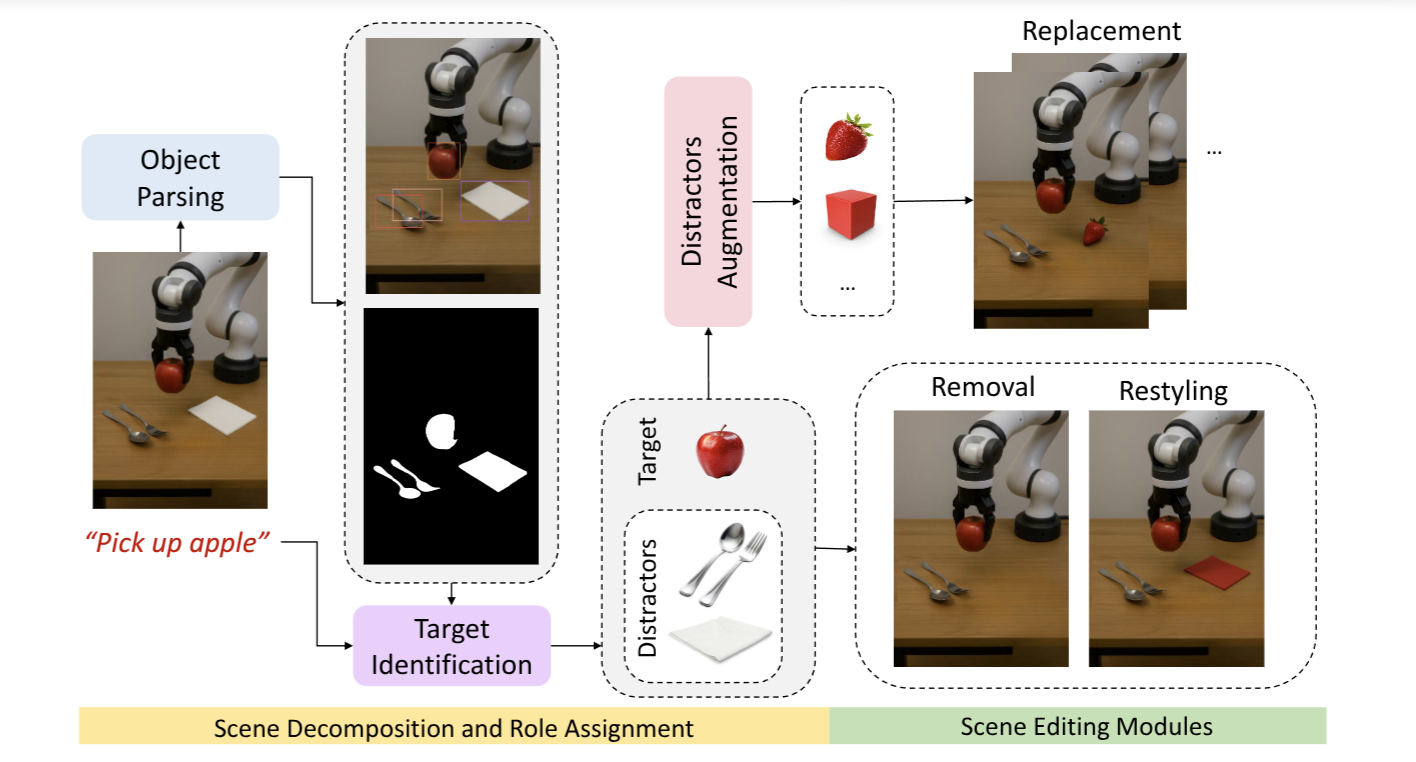
Improving Robotic Manipulation Robustness via NICE Scene Surgery Sajjad Pakdamansavoji*, Mozhgan Pourkeshavarz*, Adam Sigal*, Zhiyuan Li, Rui Heng Yang, and Amir Rasouli IEEE International Conference on Robotics and Automation (ICRA), 2026 Scalable scene editing for robot demonstrations, improving robustness to distractors without additional robot data collection. Paper
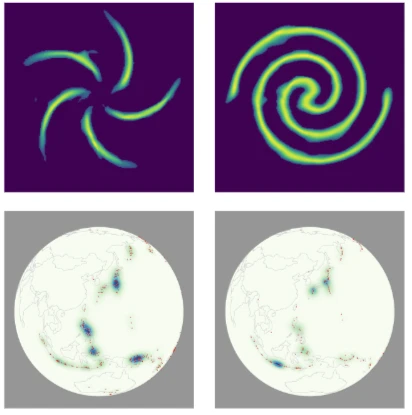
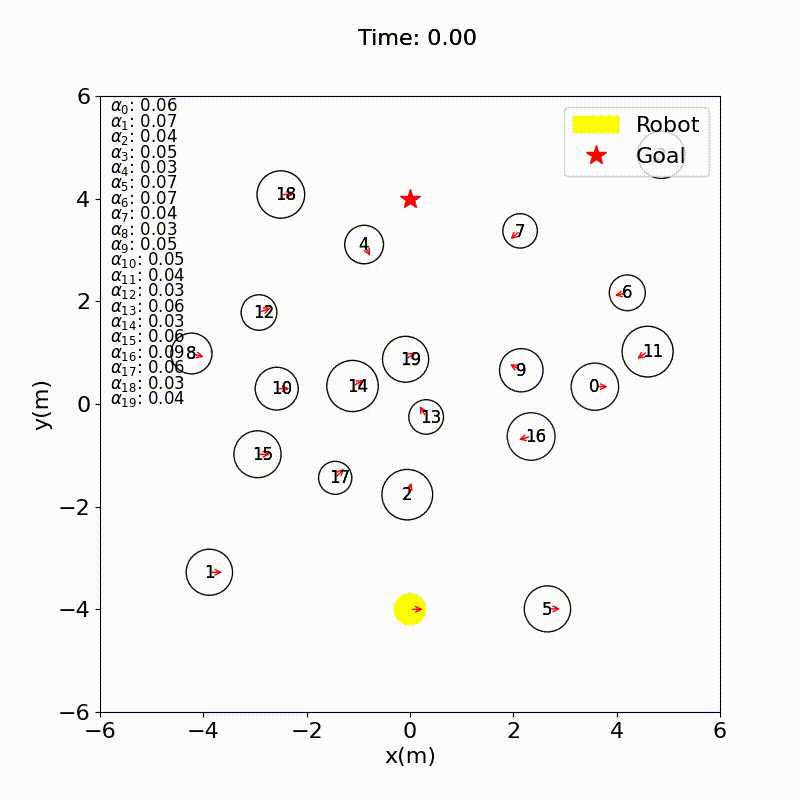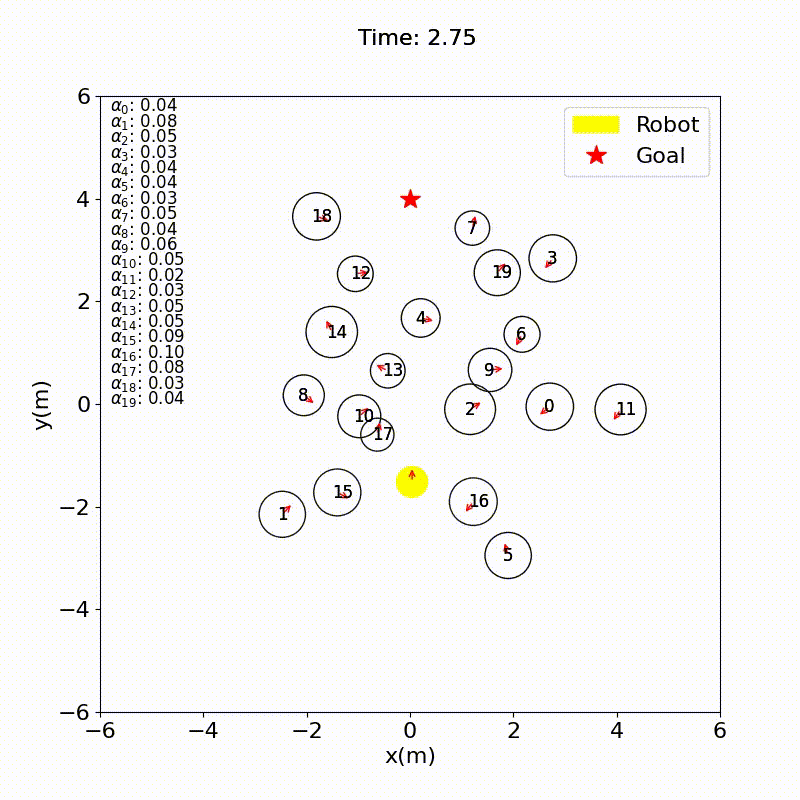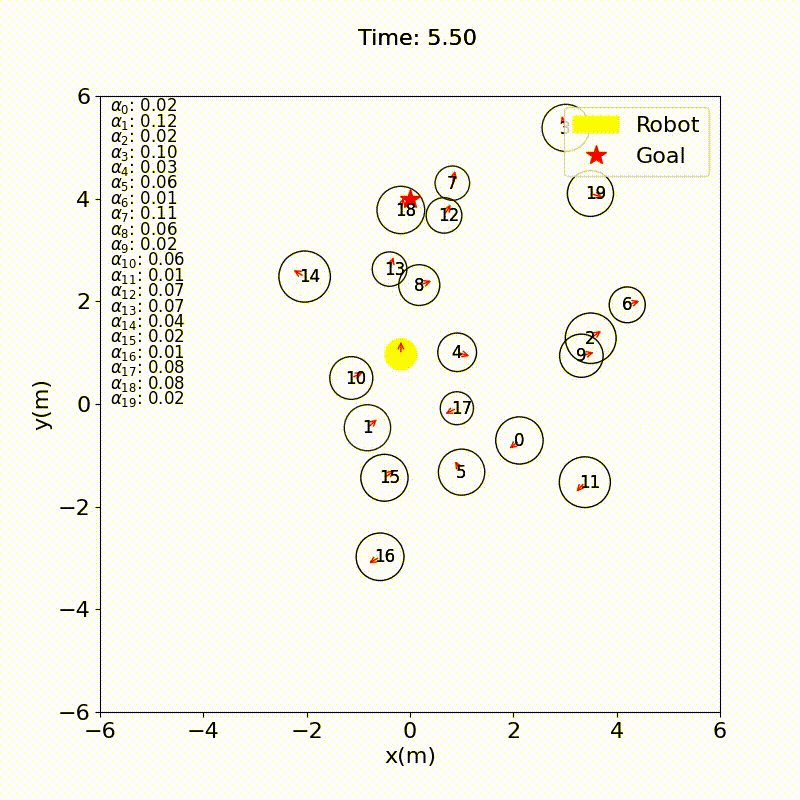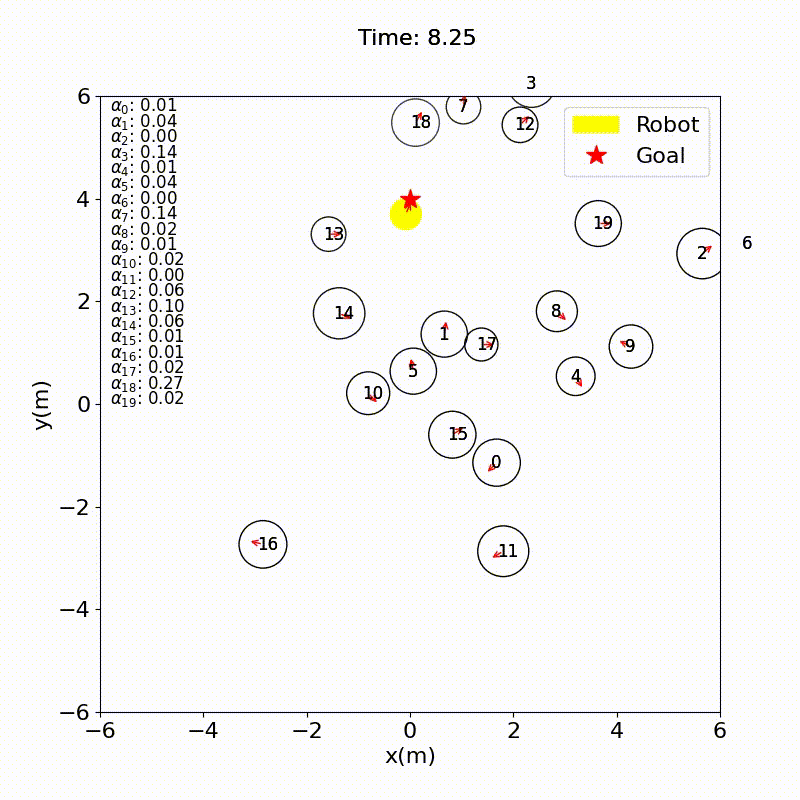
Ergodic Generative Flows Leo Maxime Brunswic*, Mateo Clémente*, Rui Heng Yang*, Adam Sigal*, Amir Rasouli*, and Yinchuan Li 42nd International Conference on Machine Learning (ICML), 2025 Generative flows for reinforcement and imitation learning in continuous, non-acyclic settings. Paper
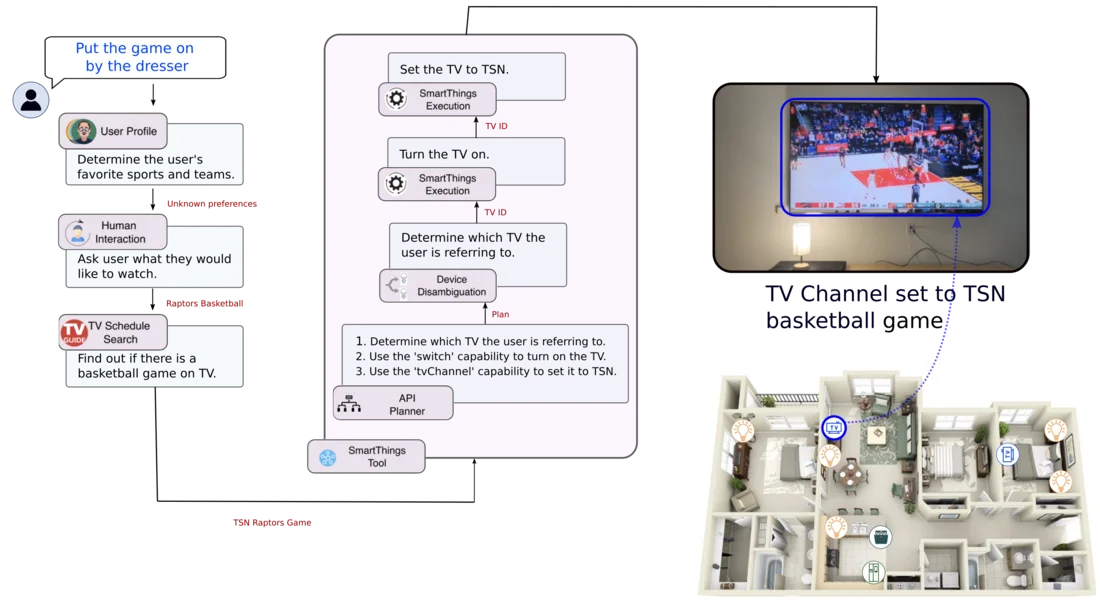
AIoT Smart Home via Autonomous LLM Agents Dmitriy Rivkin, François Hogan, Amal Feriani, Abhisek Konar, Adam Sigal, Xue Liu, and Gregory Dudek IEEE Internet of Things Journal, 12(3):2458–2472, 2025 SAGE grounds LLM planning in user context, device APIs, visual-language models, and persistent smart-home state. Project Paper
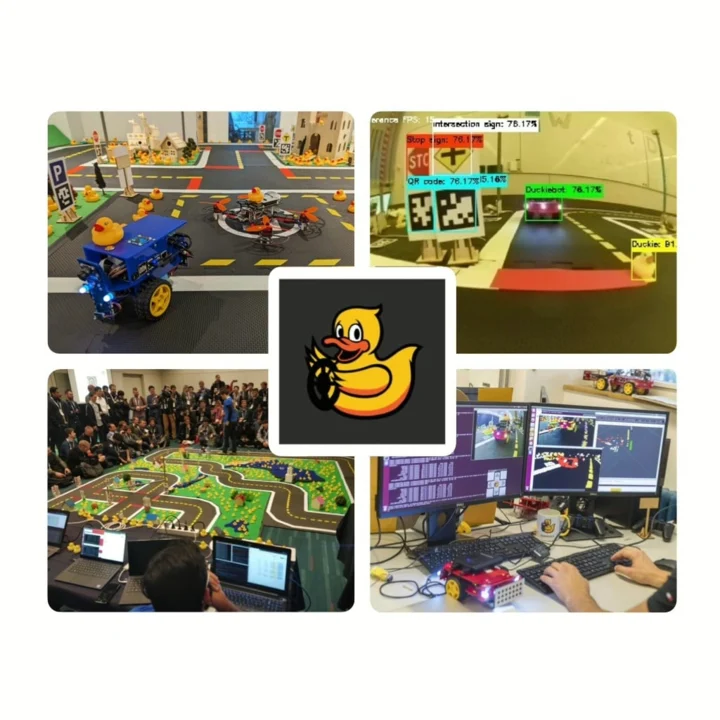
Duckietown: The AI Driving Olympics at NeurIPS 2018 Andrea Censi, Liam Paull, et al., including Adam Sigal The NeurIPS 2018 Competition, Springer, 2020 The Duckietown platform combines reproducible simulation, physical Duckiebots, and sim-to-real competitions for learning-based autonomy. Project Code